
Жаңа типті жоғары дәлдіктегі алты осьтік күш датчигін жобалау және зерттеу
2025-03-01
Дәстүрлі бір осьті күш сенсорлары бұдан былай заманауи өндіріс пен технологияның қажеттіліктерін қанағаттандыра алмайды. Алты осьті күш датчиктері көптеген ғалымдардың назарын көбірек аударуда. Алты осьті күш сенсорлары бір уақытта алты бағытта күштер мен моменттерді өлшей алады және машиналарда, робот қаруларында, аэроғарышта, биомедицинада және басқа салаларда кеңінен қолданылады. Дегенмен, қазіргі уақытта зерттелетін алты осьті күш датчиктерінде әдетте көптеген мәселелер бар. Жоғары дәлдіктегі және жоғары сезімталдықтағы сенсорлар әрі қарай зерттеулер үшін шұғыл қажет. Бұл жұмыс теориялық талдауды, соңғы элементтерді модельдеу және модельдеу эксперименттерін біріктіреді және сенсордың құрылымын қолданыстағы сенсорлық зерттеулер негізінде оңтайландырады. Жоғары дәлдіктегі алты осьті күш сенсорының жаңа түрі ұсынылды. Негізгі зерттеу мазмұнына мыналар жатады:
1. Датчиктің әртүрлі өнімділіктерін терең талдаудан кейін және сенсордың геометриялық параметрлері бар сенсор жұмысының өзгеруі заңын зерттегеннен кейін. Құрама арқалық типті алты осьті күш датчигі құрылымының жаңа түрі ұсынылады. Датчиктің қарапайым құрылымы, айқын деформациясы және патч позициясының оңай жұмысы бар. Датчиктің өлшемдік параметрлерін анықтау үшін ортогоналды сынақ және соңғы элементтерді модельдеу әдістері қолданылады.
2. Сенсор үлгісін құру үшін abaqus талдау бағдарламалық құралын пайдаланыңыз және сенсорда статикалық және динамикалық талдауды орындаңыз. Сыртқы күш жүктемесі кезінде датчиктің деформациясының таралуы және сенсордың алғашқы алты ретінің табиғи жиілігі алынған. Нәтижелер сенсордың жақсы сызықтылығы бар екенін көрсетеді.
3. Whits кернеуі шыныаяқының негізгі принципіне сүйене отырып, алты өлшемді күш сенсорының орналасуын анықтаңыз. Ақырлы элементтер әдісінің талдау нәтижелеріне сүйене отырып, серпімді дененің деформация аймағын анықтаңыз, сенсор құрылымының масштабын біріктіріңіз және оған негізделген орналасуды орындаңыз. Және шығысты сәйкесінше арттырыңыз және патчтағы алты өлшемді күш сенсорының өлшем аралық байланыс мәселесін азайтыңыз.
4. Датчик үшін арнайы калибрлеу құрылғысын жасаңыз. Сенсордың құрылымы мен пішініне сәйкес арнайы сенсорды калибрлеу құрылғыларының жиынтығын құрастырыңыз. Модельдеу экспериментінің нәтижелері бойынша сенсор ажыратылады. Олардың арасындағы байланысты есептеу және сенсорды калибрлеуді зерттеуді аяқтау үшін квадрат әдісі мен BP нейрондық желісі әдісін пайдаланыңыз. Зерттеу көрсеткендей, BP нейрондық желі әдісі жақсы ажырату әсері бар.
RELATED NEWS
-
Шағын кеңістіктегі дәлдік: Чанчжоудағы дұрыс өлшем жаңа өнімділігі жоғары миниатюралық қысу және кернеу жүктеме ұяшықтарын ашты
Шағын кеңістіктегі дәлдік: Чанчжоудағы дұрыс өлшем жаңа өнімділігі жоғары миниатюралық қысу және кернеу жүктеме ұяшықтарын ашты
-
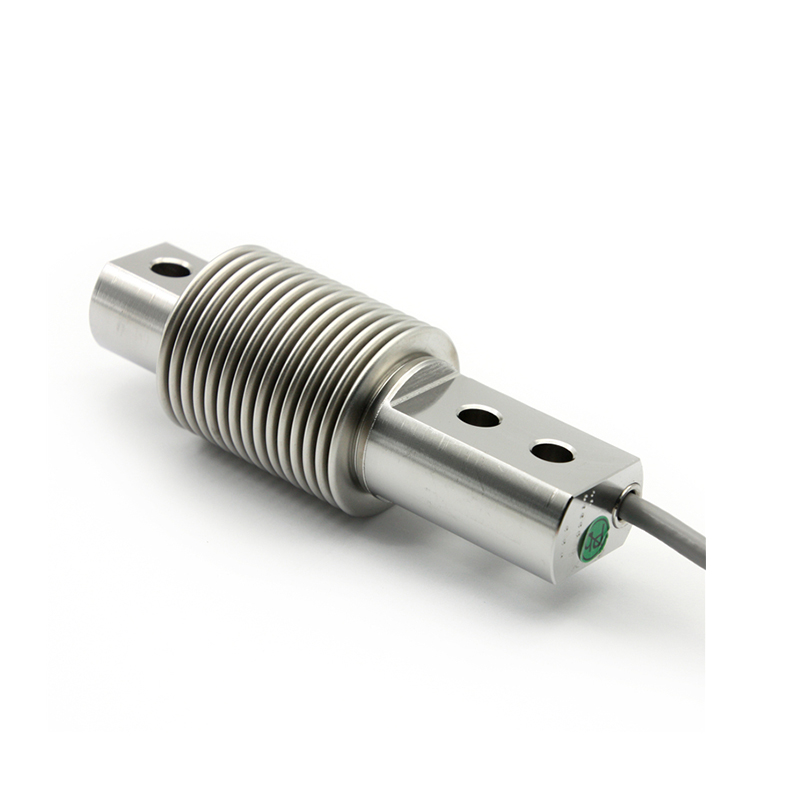
Чанчжоу оң жақ өлшем жаңа сильфон типті жүктеме ұяшығын іске қосты: гигиеналық және қатал орталар үшін түпкілікті шешім
ЧАНЧЖОУ, ҚЫТАЙ – Өнеркәсіптік салмақ өлшеу технологиясының жетекші инноваторы болып табылатын Changzhou Right Measurement and Control System CO., LTD. өзінің ең соңғы Беллоу типті жүк ұяшығының ресми іске қосылғанын мақтанышпен хабарлайды. Дәлдік үшін жасалған және әлемдегі ең талап етілетін өндіріс желілеріне төтеп беру үшін жасалған бұл жаңа өнім азық-түлік, фармацевтика және орау секторларындағы сенімділікті қайта анықтауға арналған.
-
Баған күшінің сенсорын құрылымдық денсаулықты бақылау үшін пайдалануға болады ма?
Құрылымдық денсаулық мониторингі (SHM) заманауи инженерияда барған сайын маңызды бола бастады, өйткені инфрақұрылым жүйелері үлкенірек, күрделірек және қауіпсіздік пен сенімділік тұрғысынан көбірек талап етеді. Көпірлер, ғимараттар, өнеркәсіптік жақтаулар және ауыр машиналар зақымдану немесе шаршаудың алғашқы белгілерін анықтау үшін дәл жүктеме ақпаратына сүйенеді. Осы тұрғыда бағаналық күш датчиктері ұзақ мерзімді құрылымдық бақылау үшін практикалық шешім ретінде назар аударады. Бірақ баған күшінің сенсорын құрылымдық денсаулықты бақылау үшін шынымен пайдалануға бола ма? Жауап иә - дұрыс қолданылған кезде.
-
Өрістегі бағанды қысу күші сенсорын калибрлеу әдісі
Бағандарды қысу күшінің сенсорлары пресс машиналары, құрылымдық сынақтар, жүктемені бақылау және салмақ өлшеу жүйелері сияқты ауыр салмақты өнеркәсіптік қолданбаларда кеңінен қолданылады. Өрісті калибрлеу күшті дәл өлшеу үшін, әсіресе орнатудан, техникалық қызмет көрсетуден немесе ұзақ мерзімді пайдаланудан кейін өте маңызды. Зертханалық калибрлеуден айырмашылығы, далалық калибрлеу жұмыс уақытын азайту кезінде нақты жұмыс жағдайларын есепке алуы керек. Бұл мақалада практикалық және сенімді әдістерді пайдалана отырып, өрісте бағанның қысу күші сенсорын калибрлеу әдісі түсіндіріледі.
-
Өлшеу модулінің байланыс қателеріне арналған жалпы ақаулықтарды жою
Салмақ модульдері жүк ұяшықтары, түйіспе қораптары және басқару жүйелері арасында дәл деректерді беруді қамтамасыз ететін заманауи өнеркәсіптік таразы жүйелерінің маңызды құрамдас бөлігі болып табылады. Силостар, резервуарлар, конвейерлер және платформа таразылары сияқты қолданбаларда салмақты сенімді өлшеу және процесті басқару үшін тұрақты байланыс маңызды. Дегенмен, байланыс қателері әртүрлі механикалық, электрлік және қоршаған орта факторларына байланысты болуы мүмкін. Жалпы мәселелерді және оларды жою жолын түсіну тоқтау уақытын азайтуға және жүйе дәлдігін сақтауға көмектеседі.
-

Көп модульді өнеркәсіптік таразы жүйесін калибрлеу әдісі
Көп модульді өнеркәсіптік таразы жүйелері силостарда, цистерналарда, бункерлерде, конвейер таразыларында және салмақты дәл өлшеу үшін бірнеше жүк ұяшықтары бірге жұмыс істейтін ауыр платформаларда кеңінен қолданылады. Дұрыс калибрлеу дәйекті көрсеткіштерді, нормативтік талаптарды сақтауды және процесті сенімді басқаруды қамтамасыз ету үшін маңызды. Бұл мақала ұзақ мерзімді дәлдік пен өнімділікті сақтауға көмектесетін ең жақсы тәжірибелерді сипаттайтын көп модульді өнеркәсіптік таразы жүйесін калибрлеуді түсіндіреді.
-
Фланец күшінің сенсорының тұрақсыз көрсеткіштерді беретін себебі
Фланецті күш датчиктері өнеркәсіптік қолданбаларда қысу күшін, қысуды және болтты қосылыстардағы, фланецті қосылыстардағы және механикалық жинақтардағы алдын ала жүктемені өлшеу үшін кеңінен қолданылады. Олардың нақты уақыттағы кері байланысты қамтамасыз ету қабілеті қауіпсіздікті, өнімділікті және сенімділікті қамтамасыз ету үшін өте маңызды. Дегенмен, іс жүзінде пайдаланушылар кейде жүйе дәлдігі мен жұмыс тиімділігін төмендететін тұрақсыз немесе құбылмалы көрсеткіштерге тап болады. Тұрақсыз көрсеткіштердің жалпы себептерін түсіну инженерлер мен техниктерге күшті дәл өлшеуді сақтауға көмектеседі.
-
Фланецті қысу күшінің сенсорын болтты қосылысқа қалай орнатуға болады
Фланецті қысу күшінің сенсорлары машина жасау, энергетика, автомобиль жасау және өнеркәсіптік автоматтандыру сияқты салалардағы болт қосылыстарындағы қысу күші мен алдын ала жүктемені өлшеу үшін кеңінен қолданылады. Күшті дәл өлшеу, ұзақ мерзімді тұрақтылық және сенімді деректерді қамтамасыз ету үшін дұрыс орнату маңызды. Бұл нұсқаулық инженерлер мен техникалық пайдаланушылар үшін қолайлы практикалық қадамдар мен озық тәжірибелермен бірге фланецті қысу күші сенсорын болт қосылымына қалай дұрыс орнату керектігін түсіндіреді.
-
Орындық шкаласы үшін бір нүктелі жүктеме ұяшығын қалай таңдауға болады
Үстелдік немесе платформалық таразылар ретінде белгілі орындық таразылары бөлшек саудада, зертханаларда, қоймаларда және жеңіл өнеркәсіптік ортада кеңінен қолданылады. Бұл таразы жүйелерінің негізінде бір нүктелі жүктеме ұяшығы табылады, тіпті жүктер орталықтан тыс жерде орналасса да дәл өлшемдерді жеткізу үшін арнайы жасалған сенсор. Орындық шкаласы үшін дұрыс бір нүктелі жүктеме ұяшығын таңдау ұзақ мерзімді дәлдікке, сенімділікке және қолданба талаптарына сәйкестікке қол жеткізу үшін өте маңызды.
-
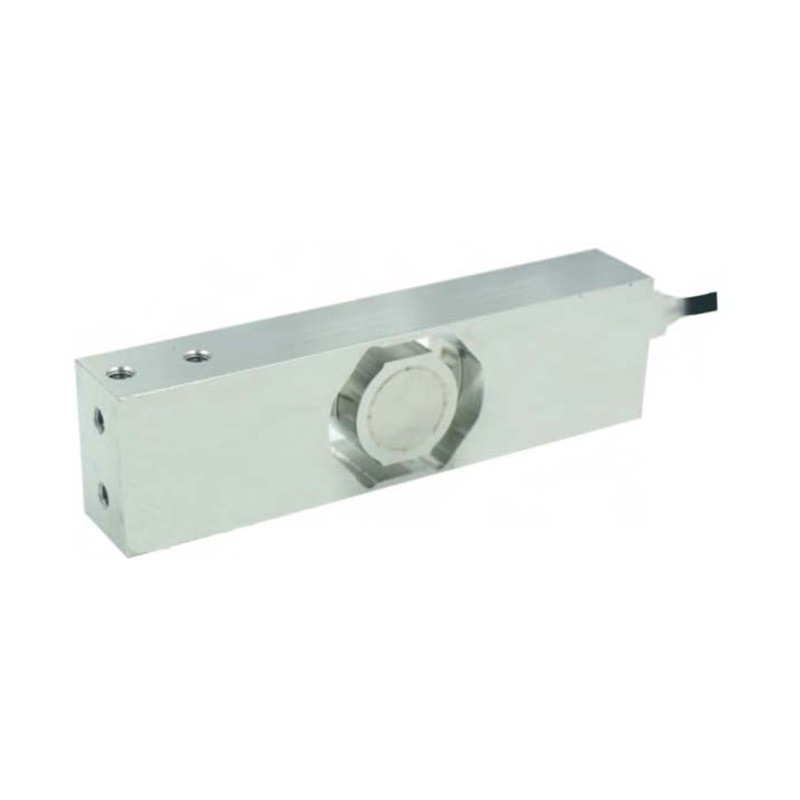
Бір нүктелі жүктеме ұяшығының жұмыс принципі қандай
Бір нүктелі жүктеме жасушалары қазіргі заманғы өлшеу жүйелерінде ең көп қолданылатын таразы датчиктерінің бірі болып табылады. Олар электронды бөлшек таразыларда, стендтік таразыларда, медициналық жабдықтарда және жеңіл өнеркәсіптік таразы платформаларында кеңінен таралған. Жаңадан бастаушылар немесе нақты техникалық түсінікті іздейтін пайдаланушылар үшін бір нүктелік жүктеме ұяшығы қалай жұмыс істейтінін үйрену жүктемені өлшеу технологиясын түсіну үшін берік негіз береді.
-
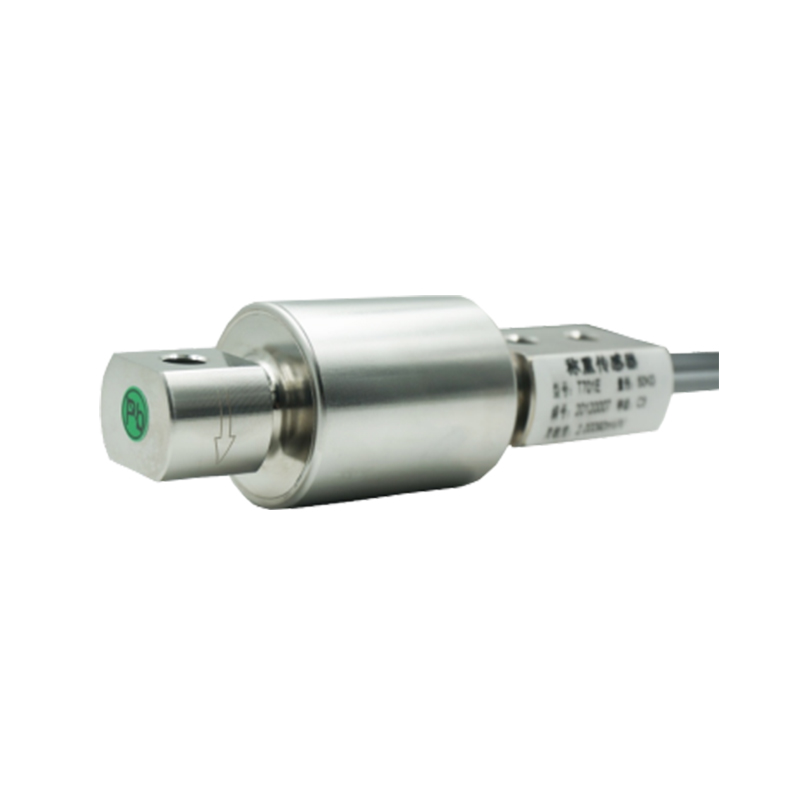
Төменгі жүктеме ұяшығының дәлдігіне қандай факторлар әсер етеді
Көлемді жүк ұяшықтары өнеркәсіптік таразы жүйелерінде, әсіресе цистерналар, силостар, бункерлер және араластыру процестері сияқты қолданбаларда кеңінен қолданылады. Олардың ықшам құрылымы мен сығымдау жүктемелеріне төтеп беру қабілеті оларды өндірісте, химиялық өңдеуде және тамақ өнеркәсібінде танымал таңдау жасайды. Дегенмен, сенімді және дәл өлшеулерге қол жеткізу көптеген факторларға байланысты. Төменгі жүктеме ұяшығының дәлдігіне не әсер ететінін түсіну жүйелі өлшеу нәтижелерін қалайтын жүйелік дизайнерлер, инженерлер және операторлар үшін өте маңызды.
-
Төменгі түрдегі жүктеме ұяшығын қалай дұрыс орнату керек
Төменгі типтегі жүк ұяшықтары цистерналар, бункерлер, силостар және пакеттік жүйелер сияқты өнеркәсіптік таразыларда кеңінен қолданылады. Жоғары дәлдігімен және сәйкессіздікті өтеу қабілетімен танымал бұл жүктеме жасушалары сенімді және ұзақ мерзімді өнімділікті қамтамасыз ету үшін әлі де дұрыс орнатуды қажет етеді. Төменгі типтегі жүктеме ұяшығын қалай дұрыс орнату керектігін түсіну дәл өлшеуге қол жеткізу және сенсорды зақымданудан қорғау үшін өте маңызды.
-

6 осьтік күш сенсоры дегеніміз не
Автоматтандыру, робототехника және интеллектуалды өндіріс ілгерілеуді жалғастырған сайын, дәл күш пен айналдыру моментін өлшеу маңызды бола бастады. Ең озық зондтау технологияларының ішінде 6 осьтік күш датчигі болып табылады, ол бірнеше бағыттағы күрделі механикалық әрекеттесулерді өлшеуге арналған құрылғы. 6 осьтік күш сенсорының не екенін және оның қалай жұмыс істейтінін түсіну инженерлер мен жүйелік интеграторларға заманауи қолданбаларда дәлдікті, қауіпсіздікті және өнімділікті жақсартуға көмектеседі.
-
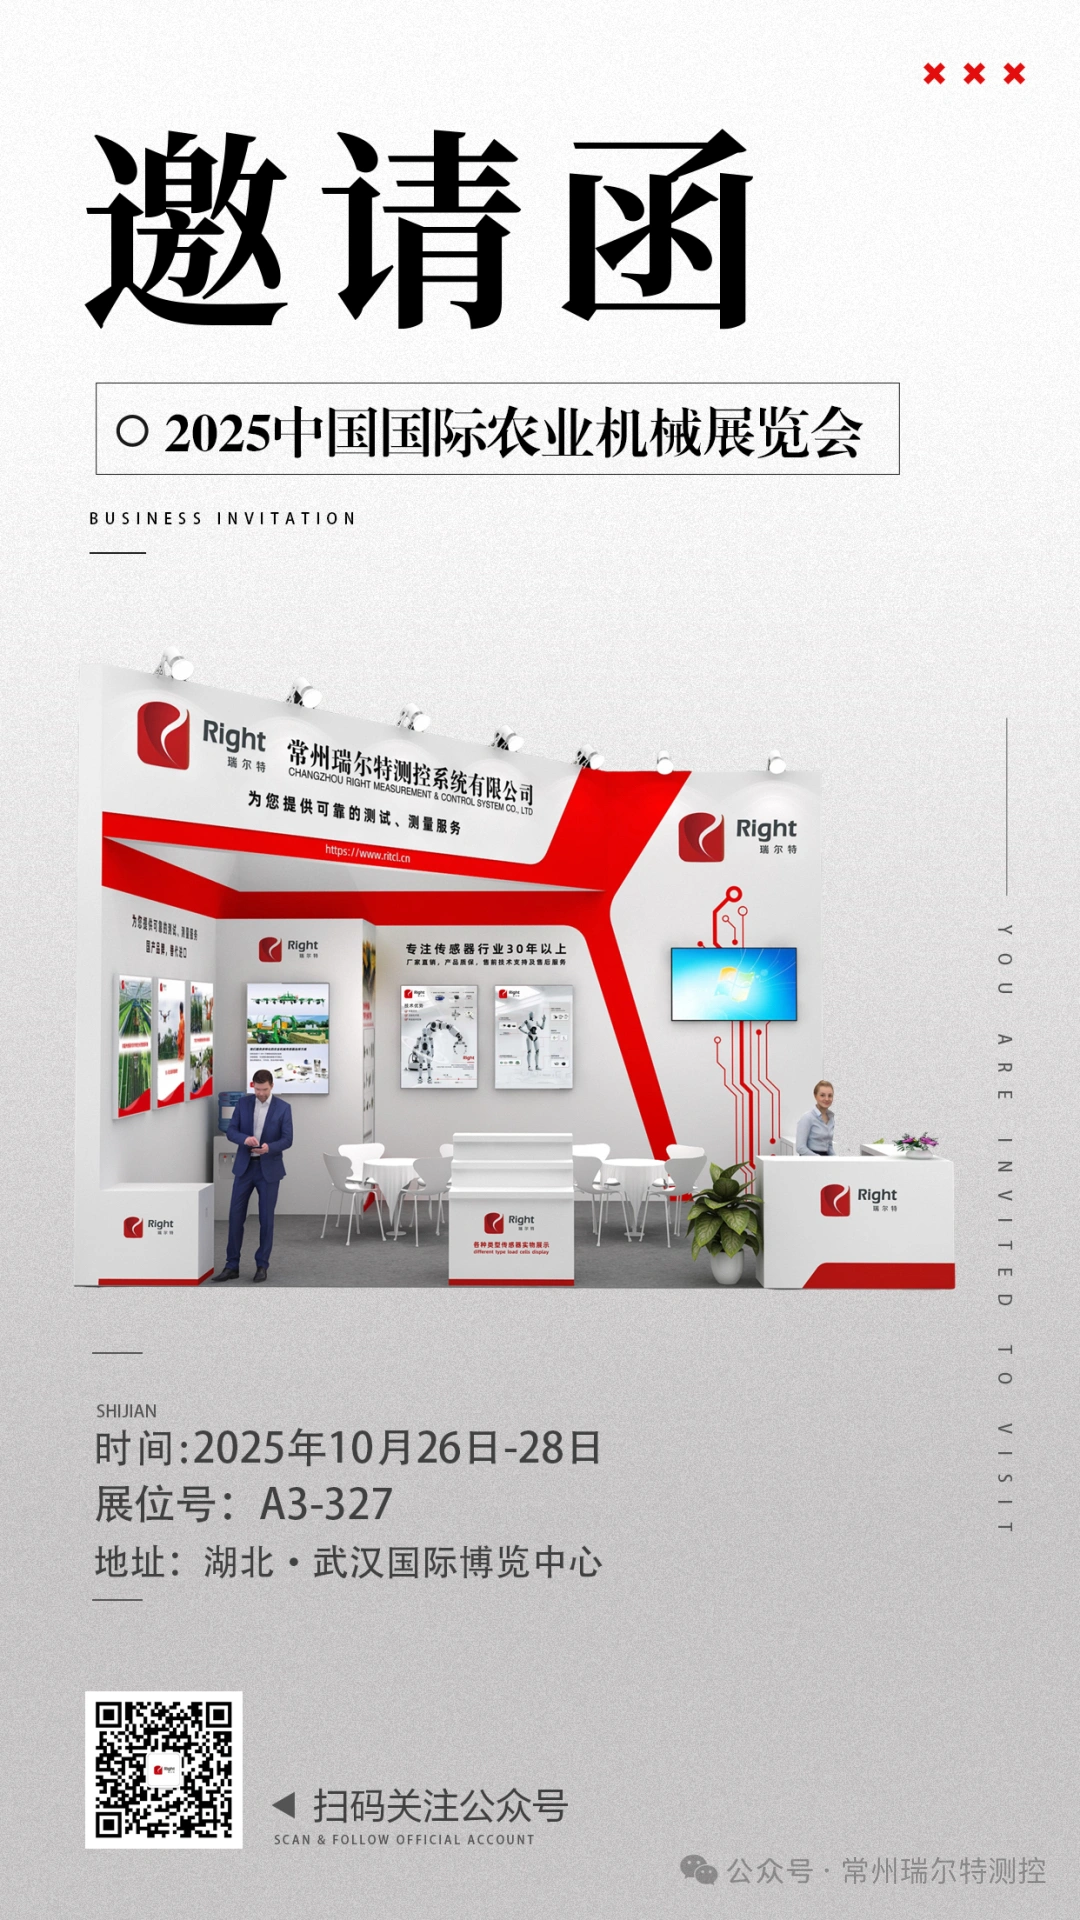
Азиядағы ең жақсы ауылшаруашылық техникасы оқиғасы келе жатыр және Чанчжоу Оң өзінің негізгі технологияларын көрсетеді.
Цзинчудағы алтын күз жемісті нәтижелерге уәде береді! 2025 жылғы Қытай халықаралық ауылшаруашылық машиналары көрмесі (Ухань ауыл шаруашылығы машиналары көрмесі) 26-28 қазан аралығында Ухань халықаралық көрме орталығында салтанатты түрде ашылады.
-
Шақыру | Right Technology компаниясы сізді 2025 жылы өтетін IEEE/RSJ халықаралық интеллектуалды роботтар мен жүйелер конференциясына қатысуға шын жүректен шақырады.
19-25 қазан аралығында Ханчжоу халықаралық көрме орталығында робототехника саласындағы әлемдегі жетекші екі халықаралық конференцияның бірі болып табылатын 2025 жылғы IEEE/RSJ интеллектуалды роботтар мен жүйелер бойынша халықаралық конференциясы (IROS 2025) өтеді.
-
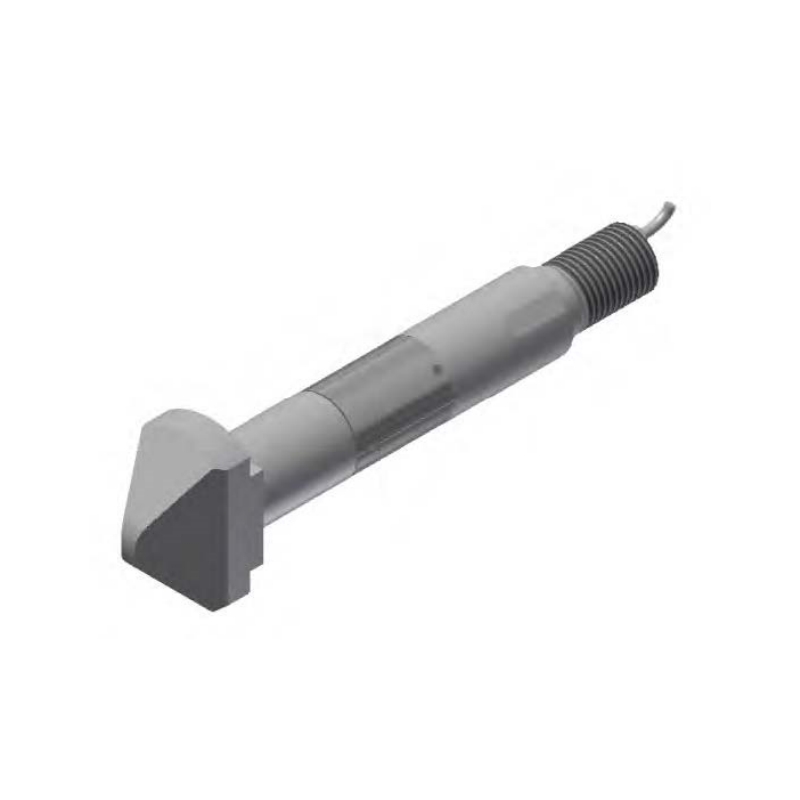
ДҰРЫС ӨЛШЕРУ ЖӘНЕ БАСҚАРУ ЖҮЙЕСІ Дәл қолданбаларға арналған кеңейтілген реттелетін түйреуіш жүктеме ұяшығын іске қосады.
Қазіргі қарқынды дамып келе жатқан индустриялық әлемде күшті өлшеу шешімдерінің дәл және сенімді қажеттілігі бұрынғыдан да жоғары. Осы сұранысты мойындай отырып, ДҰРЫС ӨЛШЕРУ ЖӘНЕ БАСҚАРУ ЖҮЙЕСІ өзінің соңғы инновациясын енгізді: көптеген салаларда ерекше дәлдікті, беріктікті және бейімделуді қамтамасыз ету үшін әзірленген Custom Pin Load Cell.
-
Күшейткіш дыбысты арттырады
Аудиотехнология әлемінде бірнеше сұрақтар жиі кездеседі: Күшейткіш дыбысты арттырады ма? Қарапайым жауап - иә, бірақ көптеген адамдар ойлағандай емес. Күшейткіш дыбысты тікелей жасамайды. Оның орнына ол әлсіз электр сигналдарын күшейтеді, осылайша динамиктер оларды қаттырақ және анық дыбысқа айналдырады. Күшейткіш болмаса, көптеген дыбыс жүйелері музыкада, фильмдерде және байланыс құрылғыларында біз сезінетін қуатты, жоғары сапалы дыбысты шығара алмайды.
-
Күшейткіштердің үш түрі қандай?
Электроника және аудиотехника саласында күшейткіштер әлсіз сигналдарды күшейтуде және оларды практикалық қолдану үшін жеткілікті күшті етуде орталық рөл атқарады. Музыкалық жүйелерден бастап байланыс құрылғыларына дейін күшейткіштер барлық жерде. Дегенмен, барлық күшейткіштер бірдей емес. Шындығында, олар әдетте үш негізгі түрге бөлінеді, олардың әрқайсысы белгілі бір мақсатқа қызмет етеді: кернеу күшейткіштері, ток күшейткіштері және қуат күшейткіштері.
-
Күшейткіш тек динамик пе?
Аудиотехнология әлемінде жиі бір қате түсінік пайда болады: көптеген адамдар күшейткішті динамикпен бірдей деп санайды. Екеуі де кез келген дыбыс жүйесінің маңызды бөліктері болғанымен, олар әртүрлі функцияларды орындайды. Айырмашылықты түсіну музыканың, дауыстың және сигналдардың біз күнделікті еститін күшті дыбыстарға қалай айналатынын түсінудің кілті болып табылады.
-
Заманауи салалардағы күшейткіштердің жан-жақты қолданылуы
Технологиялық қарқынды даму дәуірінде күшейткіштер сансыз қосымшаларда таптырмас құрамдас бөліктерге айналды. Тұрмыстық электроникадан озық өнеркәсіптік жүйелерге дейін күшейткіштер әлсіз сигналдарды күштірек, қолдануға болатын шығыстарға арттыратын маңызды құрылғылар ретінде қызмет етеді. Олардың өнімділікті арттыру, дыбыс сапасын жақсарту және сигнал тұтастығын сақтау қабілеті оларды күнделікті өмірде де, мамандандырылған салаларда да кеңінен қолданылатын электрондық компоненттердің біріне айналдырады.
-
Заманауи салалардағы цифрлық көрсеткіштерді қолданудың кеңеюі
Бүгінгі қарқынды дамып келе жатқан өнеркәсіптік ландшафтта дәлдік пен дәлдік бұрынғыдан да маңыздырақ болды. Өлшеу сенімділігін қамтамасыз етуде маңызды рөл атқаратын құралдардың бірі цифрлық көрсеткіш болып табылады. Цифрлық теру өлшегіш ретінде де белгілі бұл жетілдірілген өлшеу құралы өндірісте, машина жасауда, сапаны тексеруде және зерттеу салаларында кең қолданыс тапты, бұл оны заманауи салалар үшін таптырмас құрылғыға айналдырды.
-
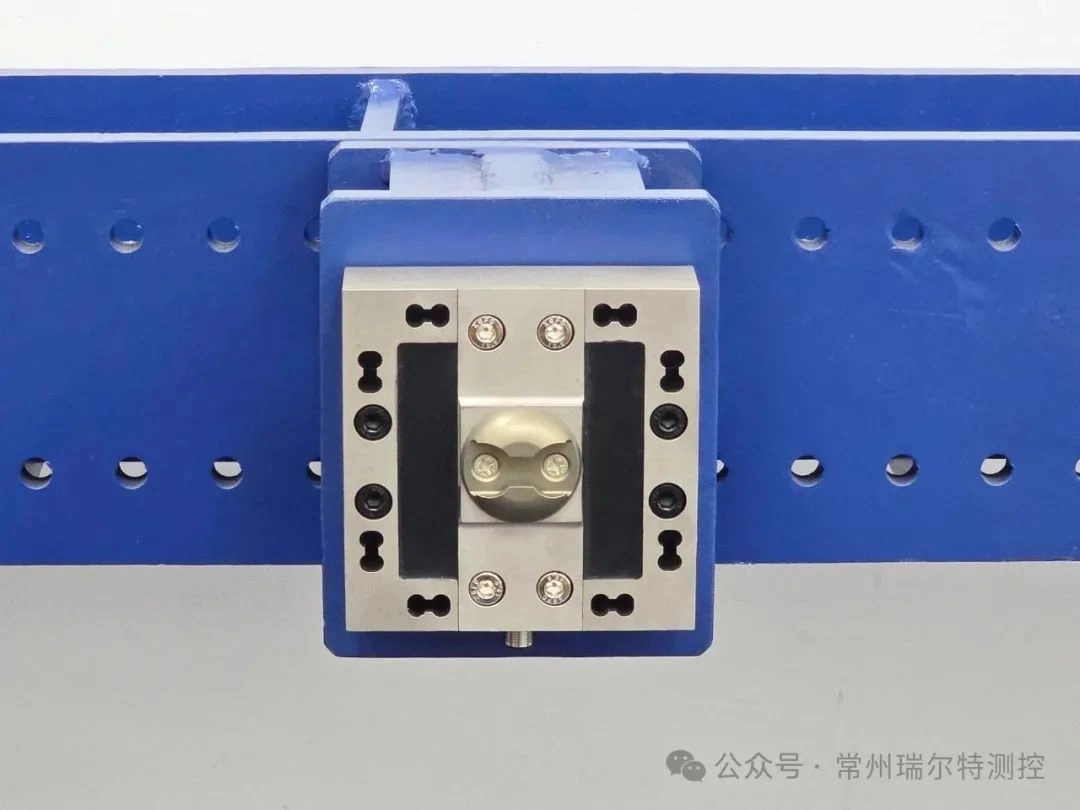
Өнеркәсіптік қолданбалар | Right's 48-арналы жоғары дәлдіктегі 3D күштерді бақылау жүйесін ұшақтың жүк желісінің 3D күштерін жинақтау жүйелерінде қолдану
10 000 метрде жүк торлары жүктің салмағын ғана емес, сонымен қатар турбулентті соққы мен жылдам орталықтан тепкіш күштердің ауыр қиындықтарын көтереді. Жүк ұшағы биік биіктікте ұшқанда жүк торы 20 тонна жүктің салмағына төтеп беріп қана қоймайды, сонымен қатар үш өлшемді соққыға және жыртылуға тап болады.
-
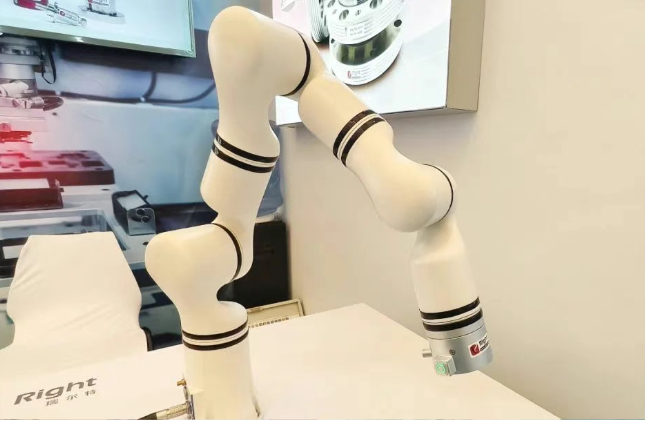
Дәл сенсорлық және интеллектуалды жүргізу | Changzhou Right AHTE 2025-те инновациялық сенсорлық шешімдермен жарқырайды
2025 жылдың 9-11 шілдесі аралығында Шанхай жаңа халықаралық көрме орталығында жаһандық өнеркәсіптік автоматтандыру және интеллектуалды жинақтау саласында көп назар аударған 18-ші Шанхай халықаралық өнеркәсіптік жинақ және трансмиссиялық технологиялар көрмесі (AHTE 2025) сәтті өтті.
-
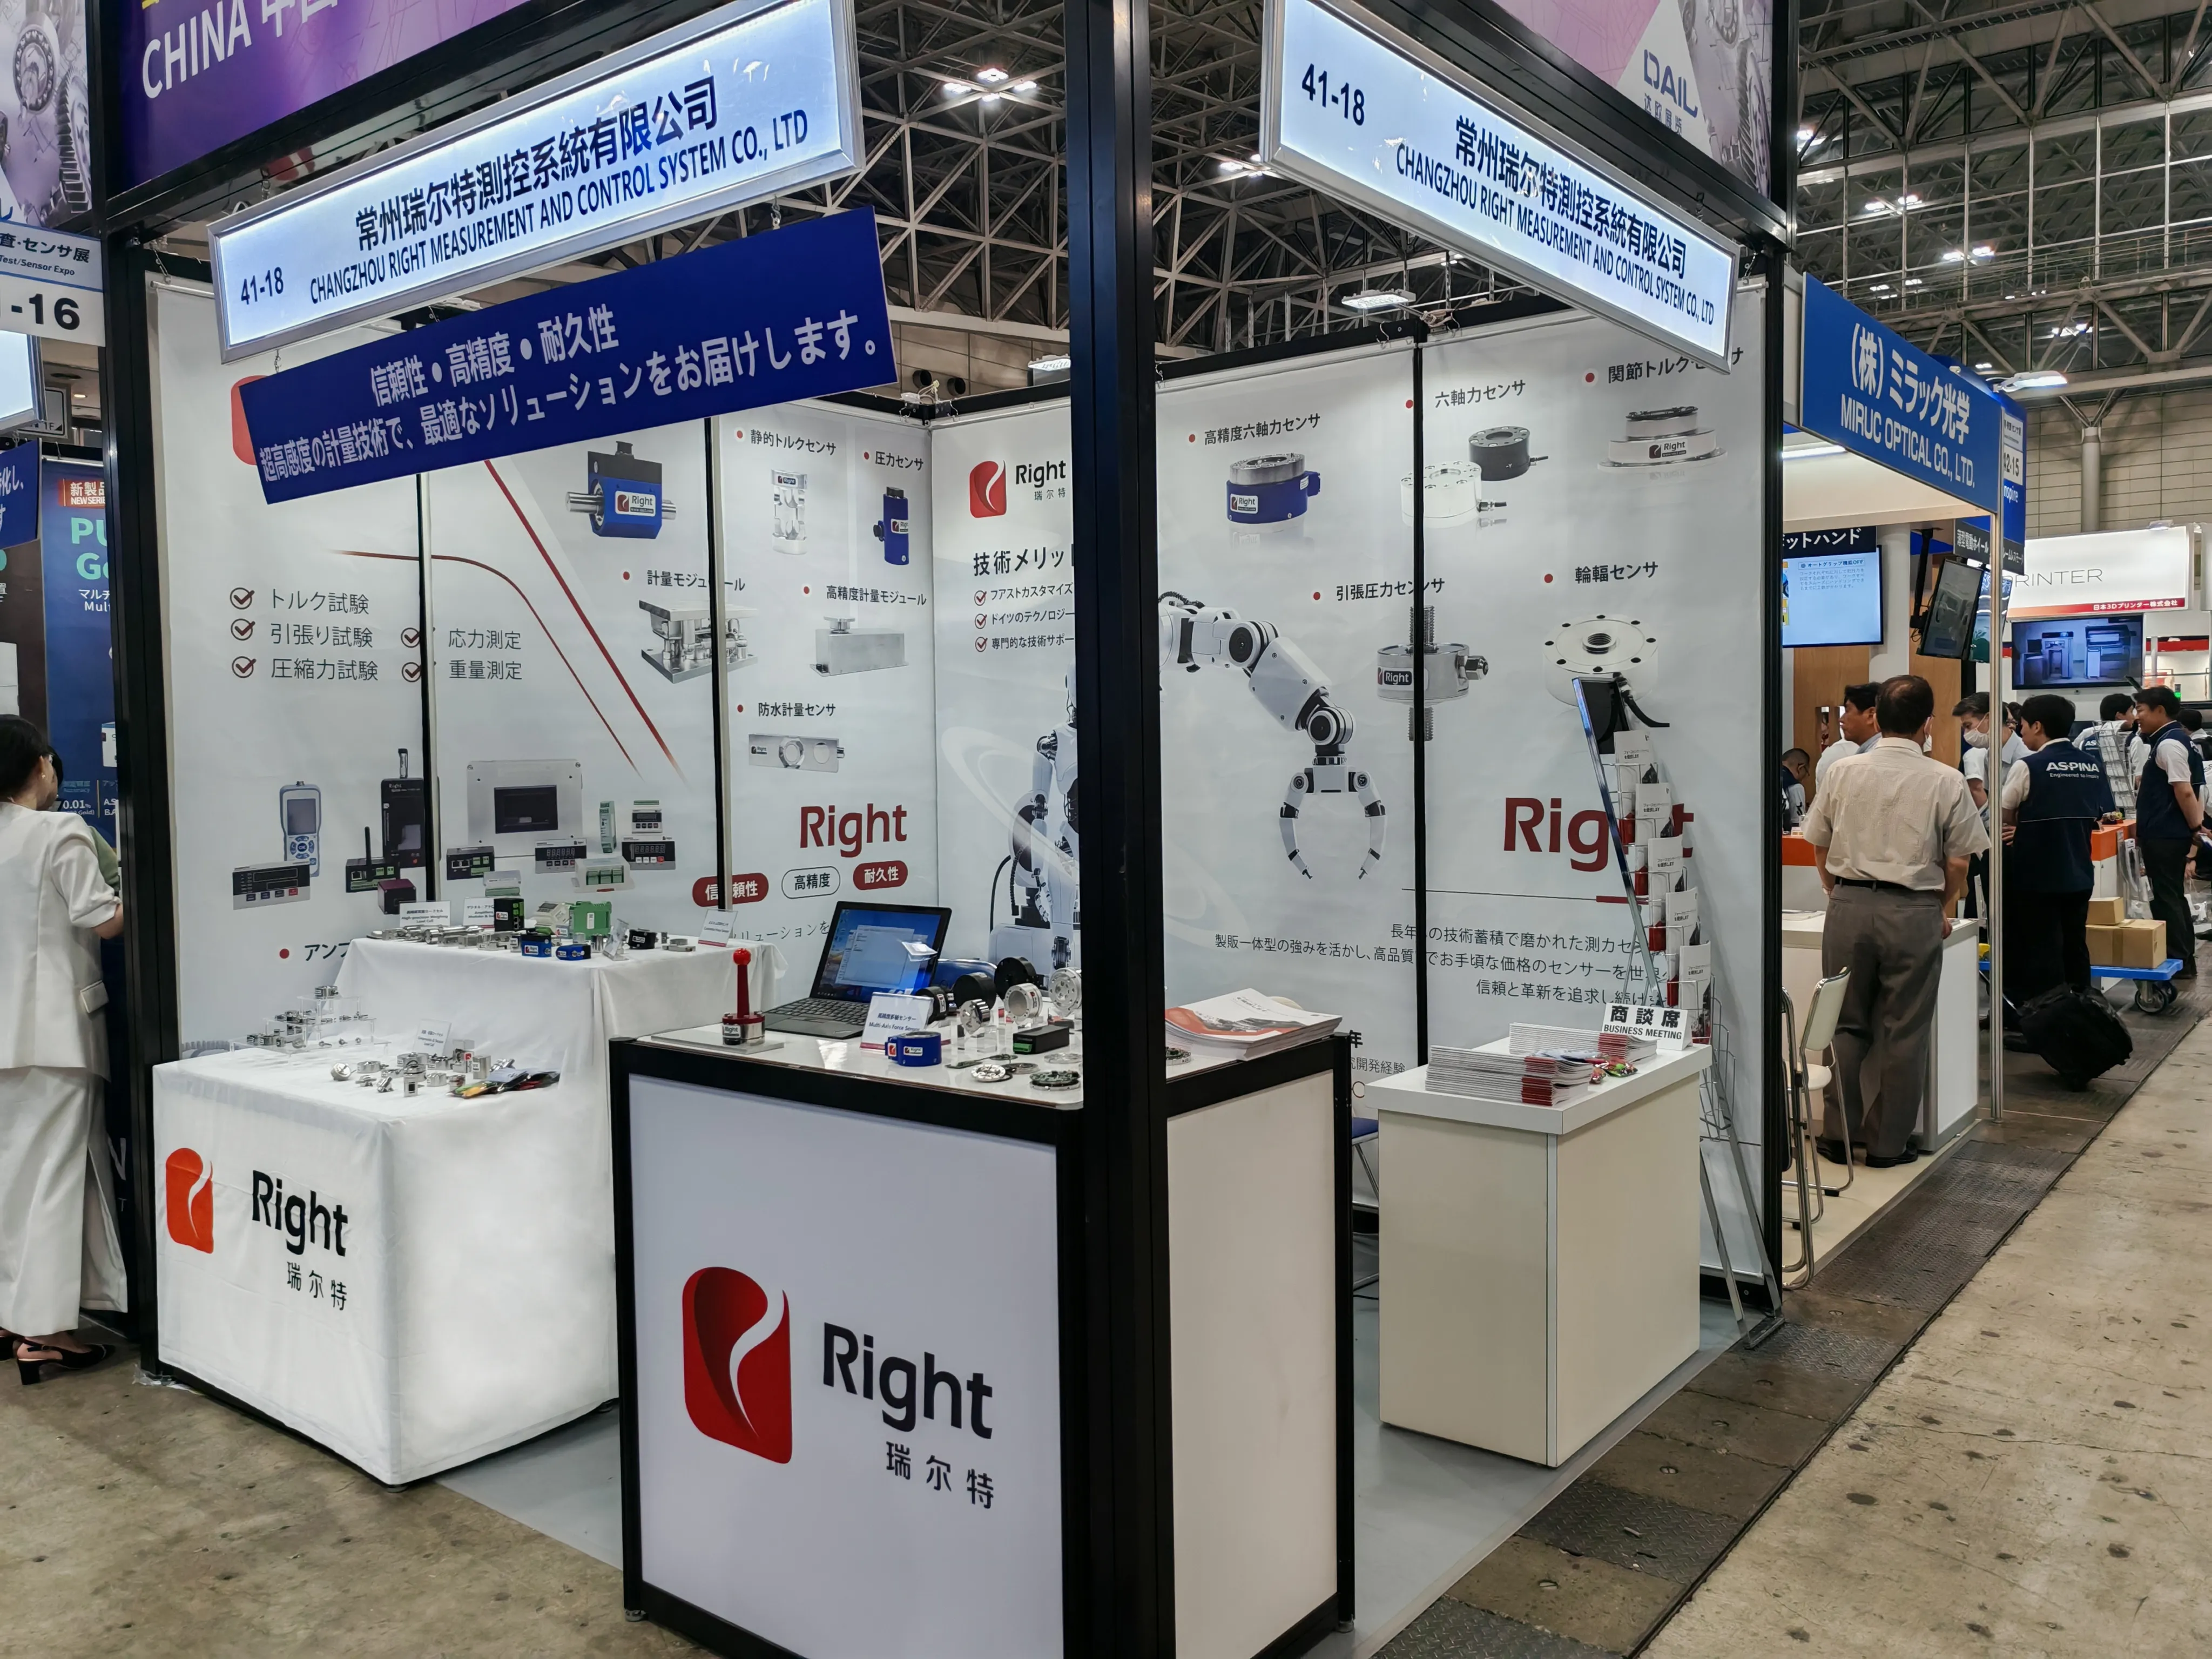
Көрмеге шолу | Changzhou Right 30-шы Дүниежүзілік Tokyo Manufacturing World - механикалық құрамдас бөліктер мен материалдар технологиясы көрмесінде сәтті шықты және Азиялық өндіріс іс-шарасына қатысты.
Көрмеге шолу | Changzhou Right 30-шы Дүниежүзілік Tokyo Manufacturing World - механикалық құрамдас бөліктер мен материалдар технологиясы көрмесінде сәтті шықты және Азиялық өндіріс іс-шарасына қатысты.
-
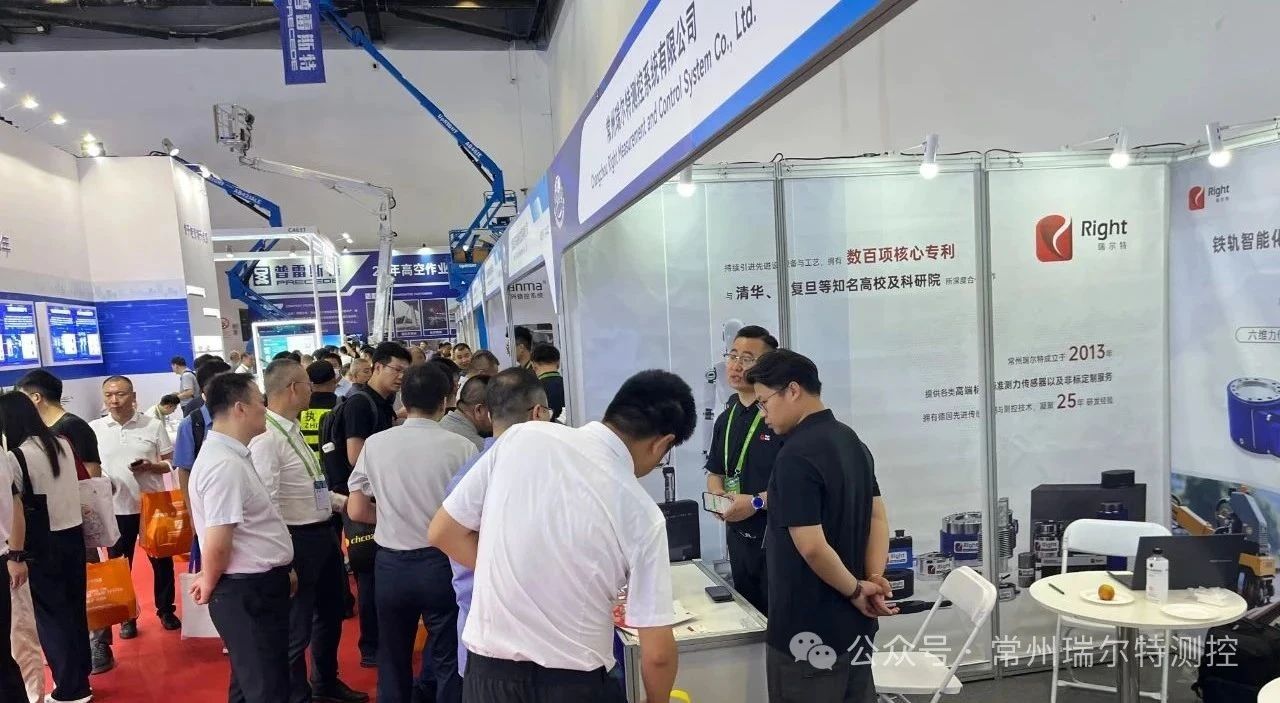
Көрмеге шолу | Чанчжоу Оң 17-ші Қытай халықаралық заманауи теміржол технологиялары мен жабдықтары көрмесінде жарқырайды, сенсорлық технологияны жаңартады және теміржол қауіпсіздігі мен интеллектінің болашағын сүйемелдейді.
Бейжің, 8 шілде, 2025 жыл —— Азиядағы ең ірі және халықаралық деңгейде ықпалды теміржол өнеркәсібінің оқиғасы болып табылатын 17-ші Қытай халықаралық заманауи теміржол технологиялары мен жабдықтары көрмесі (MODERN RILWAYS) Бейжіңдегі Қытай ұлттық конгресс орталығында салтанатты түрде ашылды.
-
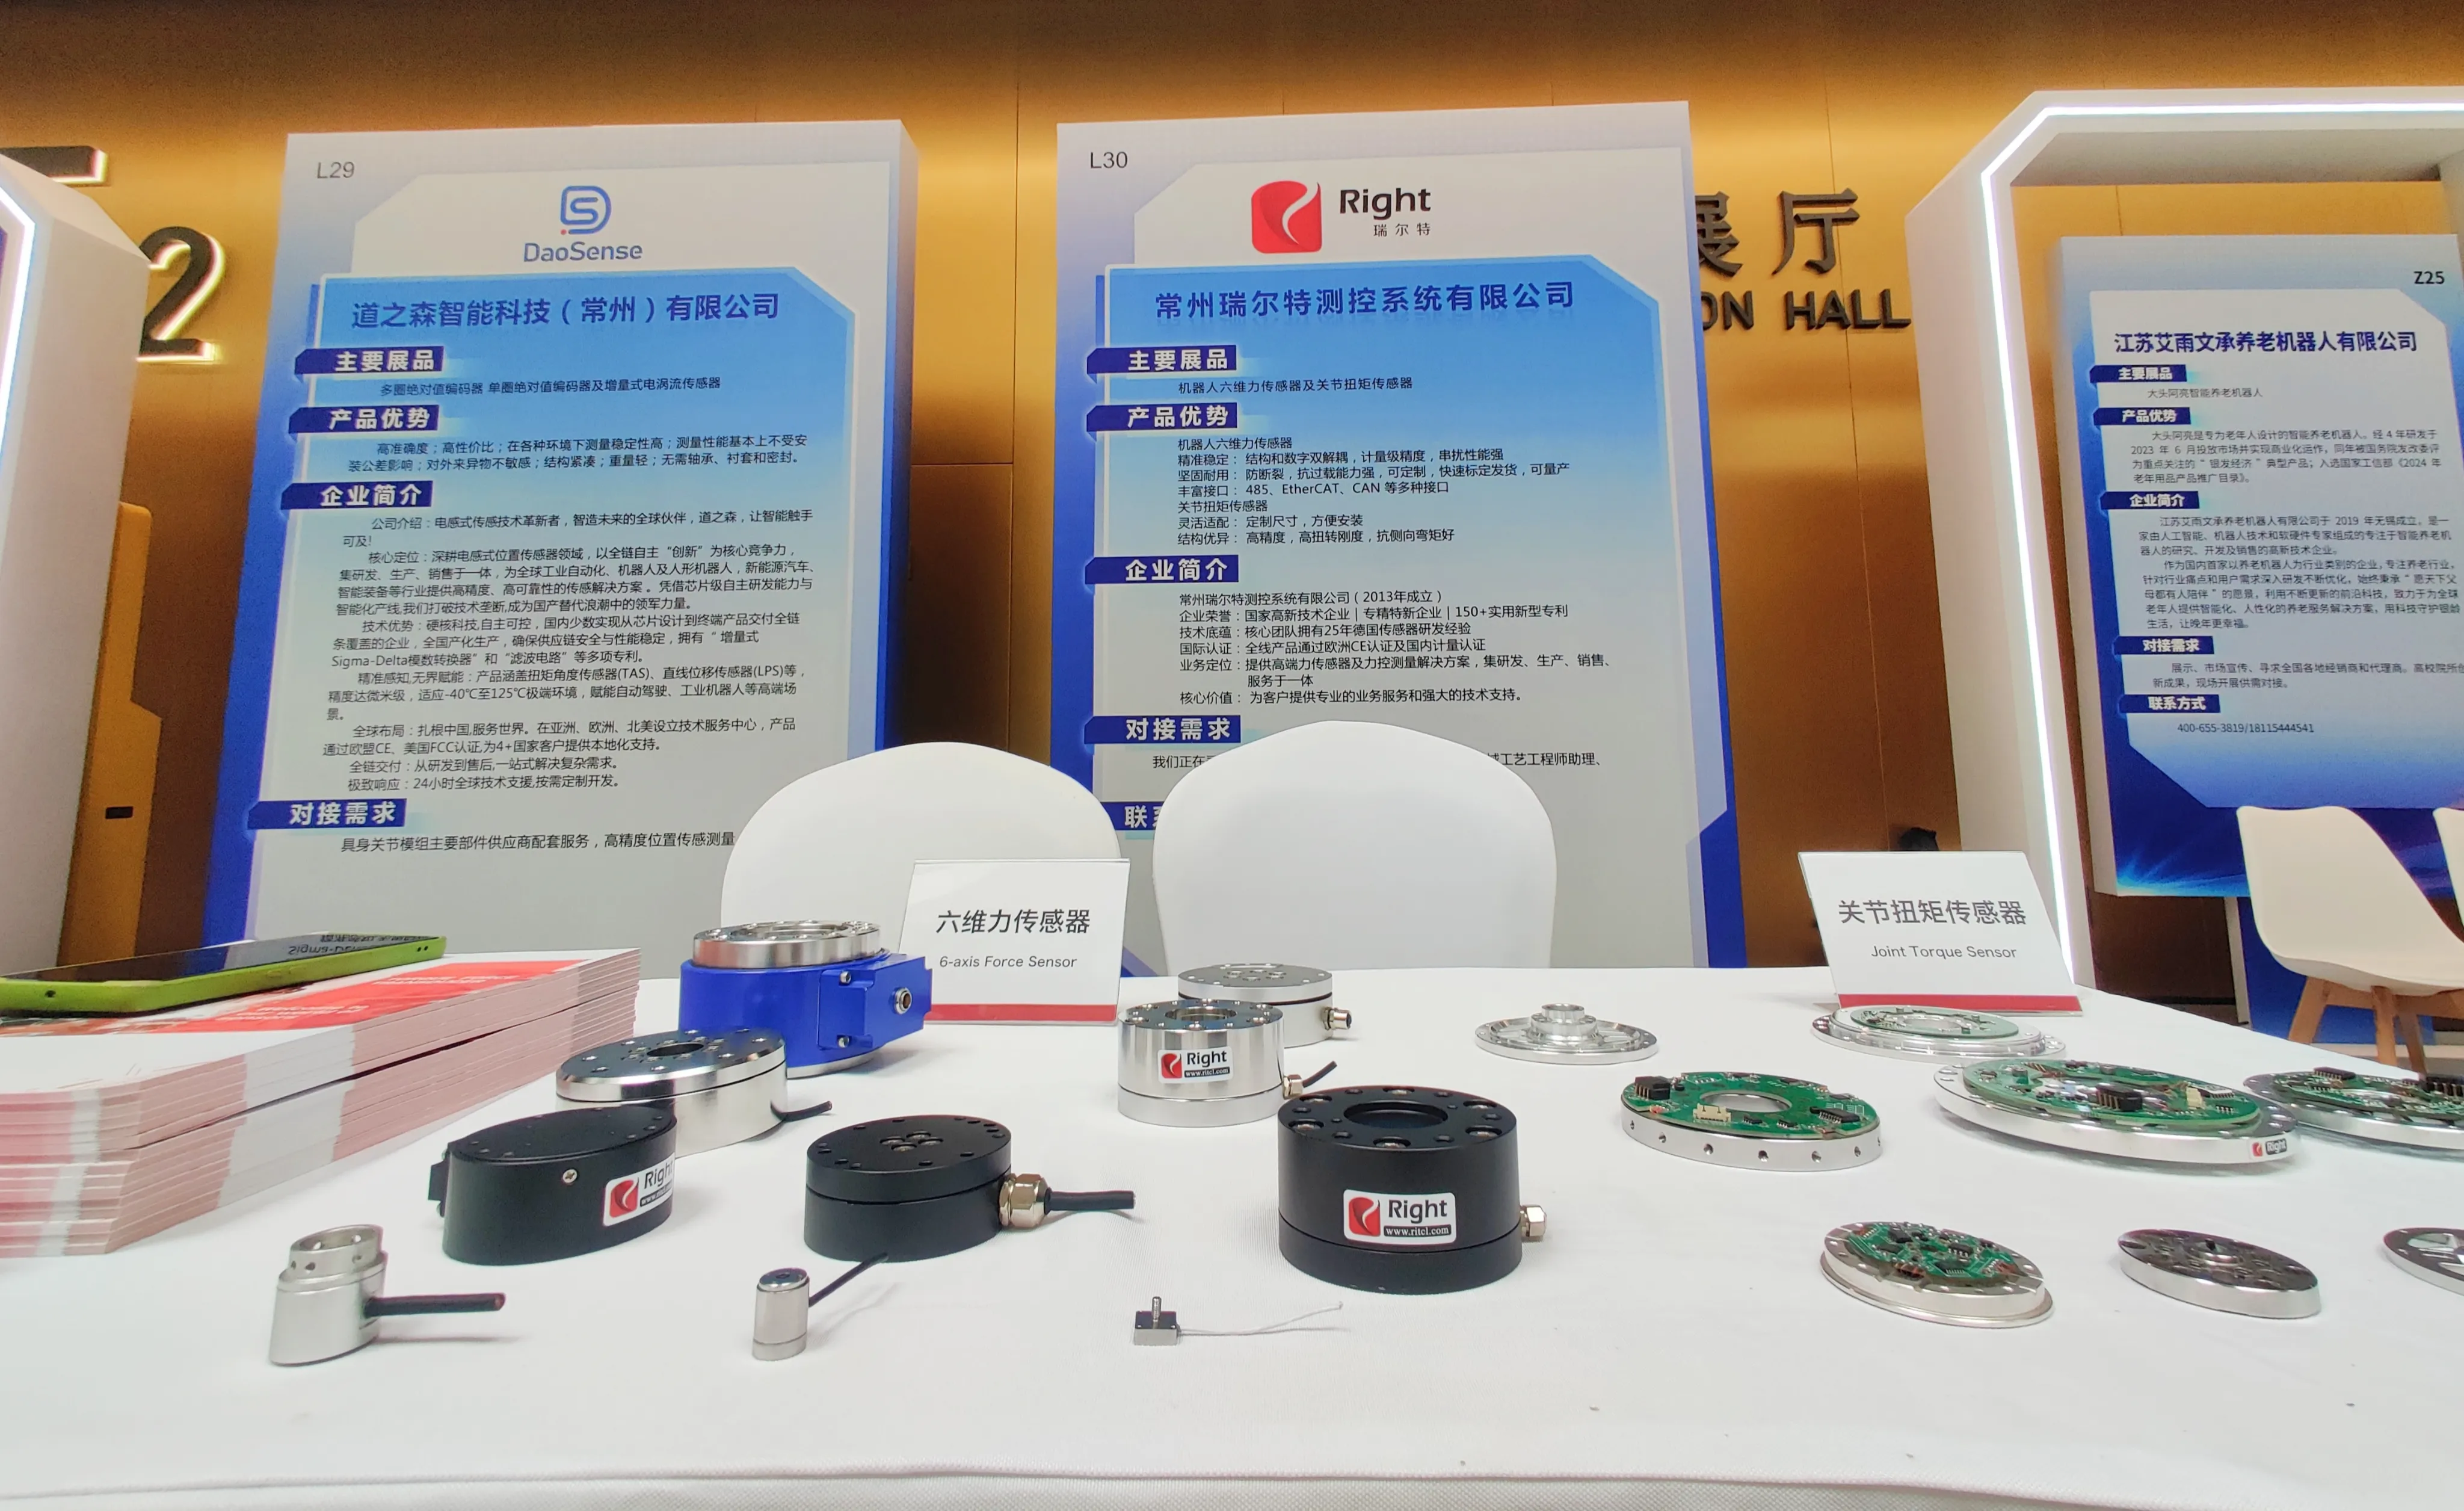
Нақты қабылдауды күшейте отырып, Чанчжоу Райт Цзянсу интеллектуалды роботтар индустриясы альянсымен бірге AI+ роботтарының жаңа дәуірін бірлесіп іске қосу үшін біріктіреді!
Нақты қабылдауды күшейте отырып, Чанчжоу Райт Цзянсу интеллектуалды роботтар индустриясы альянсымен бірге AI+ роботтарының жаңа дәуірін бірлесіп іске қосу үшін біріктіреді!
-

29-ХАЛЫҚАРАЛЫҚ станоктар, металл өңдеу және автоматтандыру технологиялары көрмесі
Сіздерді Malaysia METALTECH & AUTOMEX көрмесіне шақырамыз
-
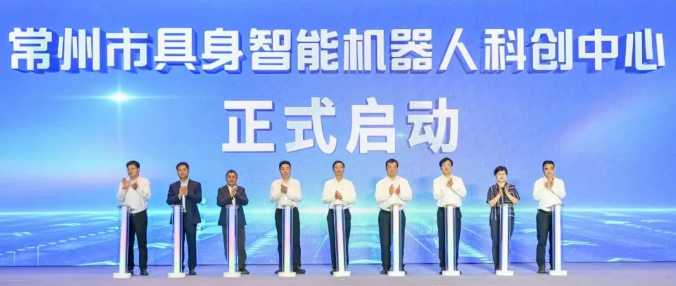
Чанчжоу интеллектуалды роботты ғылыми-технологиялық инновациялық орталығы мен оң жақ кілт жобасы Уханьда орналасты.
Smart Manufacturing Чанчжоу, «Адам мен машина» қатар жүреді. 29 сәуірде Чанчжоудағы «Жүздеген оқиғалар мен мыңдаған кәсіпорындар» өнеркәсіптік тізбекті біріктіру және бекітуді күшейту оқиғасы-1028 роботының арнайы іс-шарасы өтті. Бүкіл елдегі робототехника саласындағы көптеген беделді сарапшылар және елдегі және шетелдегі 300-ден астам өкілдік кәсіпорындар даму тенденциялары туралы түсінік алу, жоғары сапалы ресурстарды байланыстыру, технологиялық инновацияларды ілгерілету, нақты интеллект үшін жаңа мүмкіндіктерді бөлісу және цифрлық және нақты интеграцияның жаңа болашағы үшін бірге жұмыс істеу үшін Ухань High-Tech-ке жиналды.
-
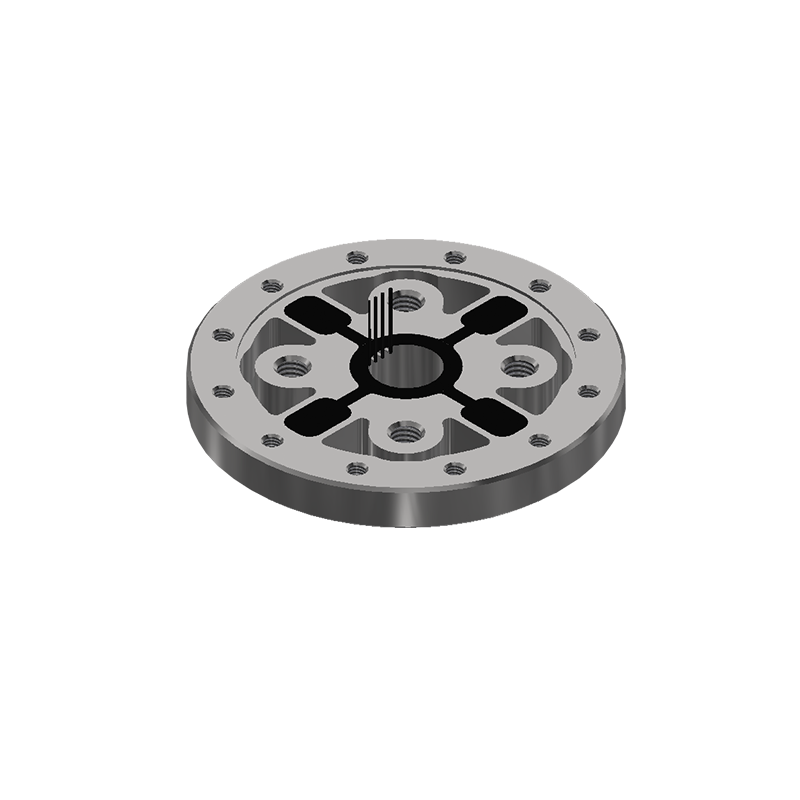
Заманауи автоматтандыруда роботтың қосылғыш моментінің сенсорларының қолдануын зерттеу
Робототехника технологиясы алға жылжып келе жатқан сайын, дәлдік пен жауап беру өте маңызды болып келеді. Осы эволюцияда шешуші рөл атқаратын құрамдастардың бірі - робот қосылыстарының моментінің сенсоры — роботтың буынындағы айналу моментін немесе айналу күшін өлшейтін құрылғы. Бұл сенсорлар заманауи робот жүйелерінің өнімділігін, қауіпсіздігін және тиімділігін арттыру үшін өте маңызды.
-
Күш сенсоры нені анықтайды? Қазіргі технологиядағы оның рөлін түсіну
Қазіргі барған сайын автоматтандырылған және дәлдікке негізделген әлемде күш датчиктері көптеген салаларда маңызды рөл атқарады. Бірақ күш сенсоры нақты нені анықтайды және неге ол заманауи машиналар мен құрылғыларда маңызды құрамдас болып табылады?
-
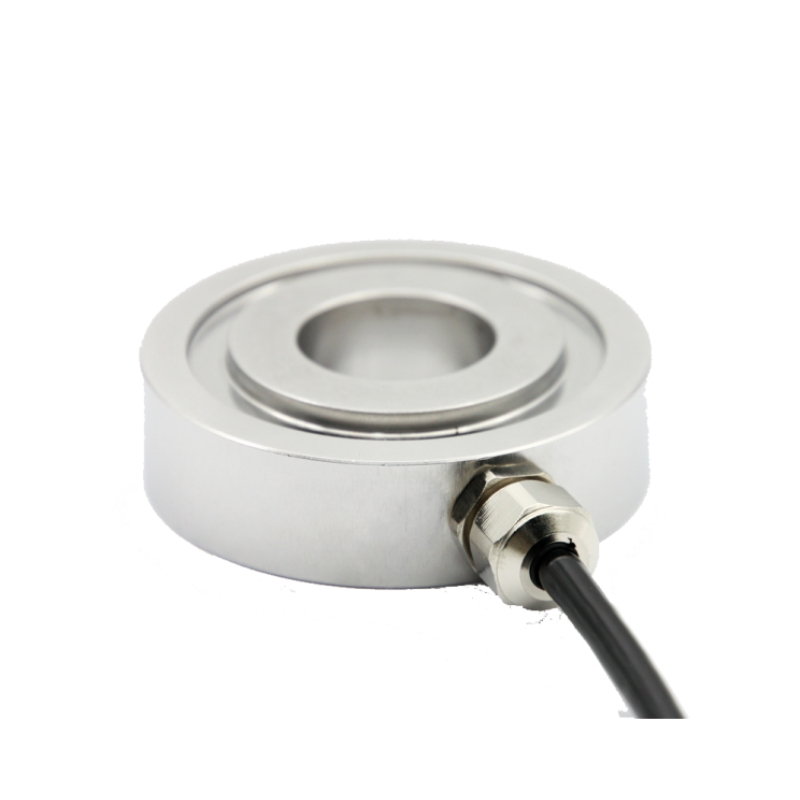
Сақина түріндегі күш сенсоры дегеніміз не?
Өнеркәсіптік автоматтандыру, робототехника және дәлдік инженерия саласында күшті дәл өлшеу өте маңызды. Күшті сезінудің әртүрлі технологияларының ішінде сақина түріндегі күш сенсоры өзінің ықшам құрылымы мен жоғары сезімталдығының арқасында ерекшеленеді. Бірақ сақина түріндегі күш сенсоры дегеніміз не және ол қалай жұмыс істейді?
-
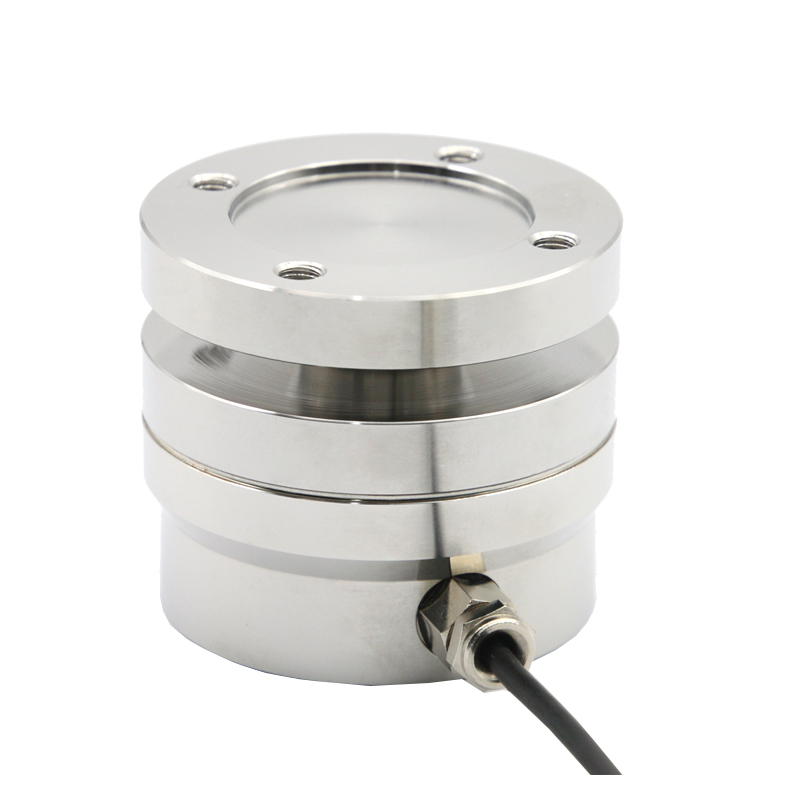
Күш сенсоры мен қысым сенсорының айырмашылығы неде
Смарт жүйелер, робототехника және өнеркәсіптік автоматтандыру күрделірек бола бастағанда, сенсорлар дәлдік, қауіпсіздік және тиімділікті қамтамасыз етуде орталық орынға шықты. Ең жиі қолданылатын түрлердің арасында күш датчиктері мен қысым сенсорлары бар. Бұл терминдер жиі бір-бірінің орнына қолданылғанымен, олар әртүрлі функцияларды орындайды және әртүрлі өлшеу мақсаттарына арналған. Сонымен, оларды нақты не ерекшелендіреді?
-

2 осьті күш сенсоры және 3 осьті күш сенсоры: қайсысы сіздің қолданбаңызға жақсы сәйкес келеді?
Ақылды өндіріс, робототехника және дәлдік сынау дәуірінде күш сенсорлары бақылау және талдау үшін нақты уақыттағы деректерді алуда маңызды рөл атқарады. Ең көп қолданылатын түрлерінің ішінде 2 осьті және 3 осьті күш датчиктері бар. Бірақ олар қалай ерекшеленеді және нақты қолданба үшін қайсысы жақсы таңдау болып табылады?
-
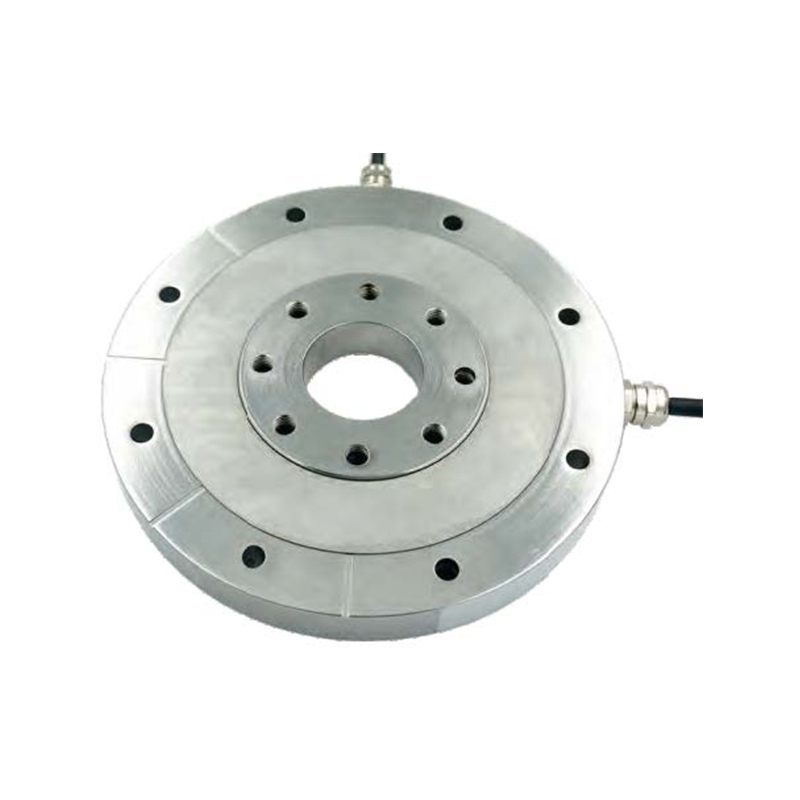
Қос диапазондық күш сенсоры қалай жұмыс істейді?
Қазіргі жоғары дәлдіктегі инженерлік және өнеркәсіптік орталарда күшті дәл өлшеу өте маңызды. Осы қажеттілікті қанағаттандыру үшін жасалған ең әмбебап құралдардың бірі қос диапазондық күш сенсоры болып табылады. Бірақ бұл жетілдірілген сенсор қалай жұмыс істейді және неге ол робототехникадағы, медициналық құрылғылардағы және автоматтандырылған тестілеу жүйелеріндегі қолданбаларда көбірек ұнайды?
-
Кернеу қысымының сенсорын қалай таңдауға болады?
Кернеу қысымының сенсорын таңдағанда, алдымен қандай күш өлшенетінін анықтау керек. Күш датчиктері механикалық күш және пневматикалық (гидравликалық) күш болып бөлінеді.
-
Қысым сенсорының жұмыс принципі
Қысым сенсоры оның қарапайым құрылымы, тамаша сызықтылығы мен тұрақтылығы және жоғары шығыс дәлдігі арқасында барған сайын көбірек назар аударуда.
-
Крутящий датчиктер туралы білімдерін ортаға салу
Қазіргі уақытта момент сенсорын екі түрге бөлуге болады: контактілі және байланыссыз. Байланыссыз момент сенсоры жылжымалы айнымалы момент сенсоры деп те аталады.
-
Күш датчигі дегеніміз не? Оның қандай түрлері бар?
Күш – зат қозғалысының өзгеруінің тікелей себебі. Күш датчиктері кернеу, тарту, қысым, салмақ, момент, ішкі кернеу және деформация сияқты механикалық шамаларды анықтай алады.


